步进电机闭环控制一体机 电机及其控制系统研发的新范式
引言
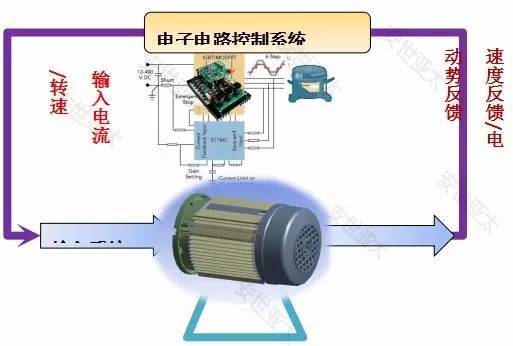
步进电机因其开环控制简单、成本低廉、定位无需传感器等优点,长期占据中低端运动控制市场。传统开环步进系统存在丢步、振荡、共振、能耗高等固有缺陷,在高精度、高动态响应场景中力不从心。闭环控制一体机的出现,将编码器反馈、先进控制算法与驱动器、电机高度集成,从根本上解决了上述痛点,正推动电机及其控制系统研发进入全新的范式。
一、系统架构与核心组成
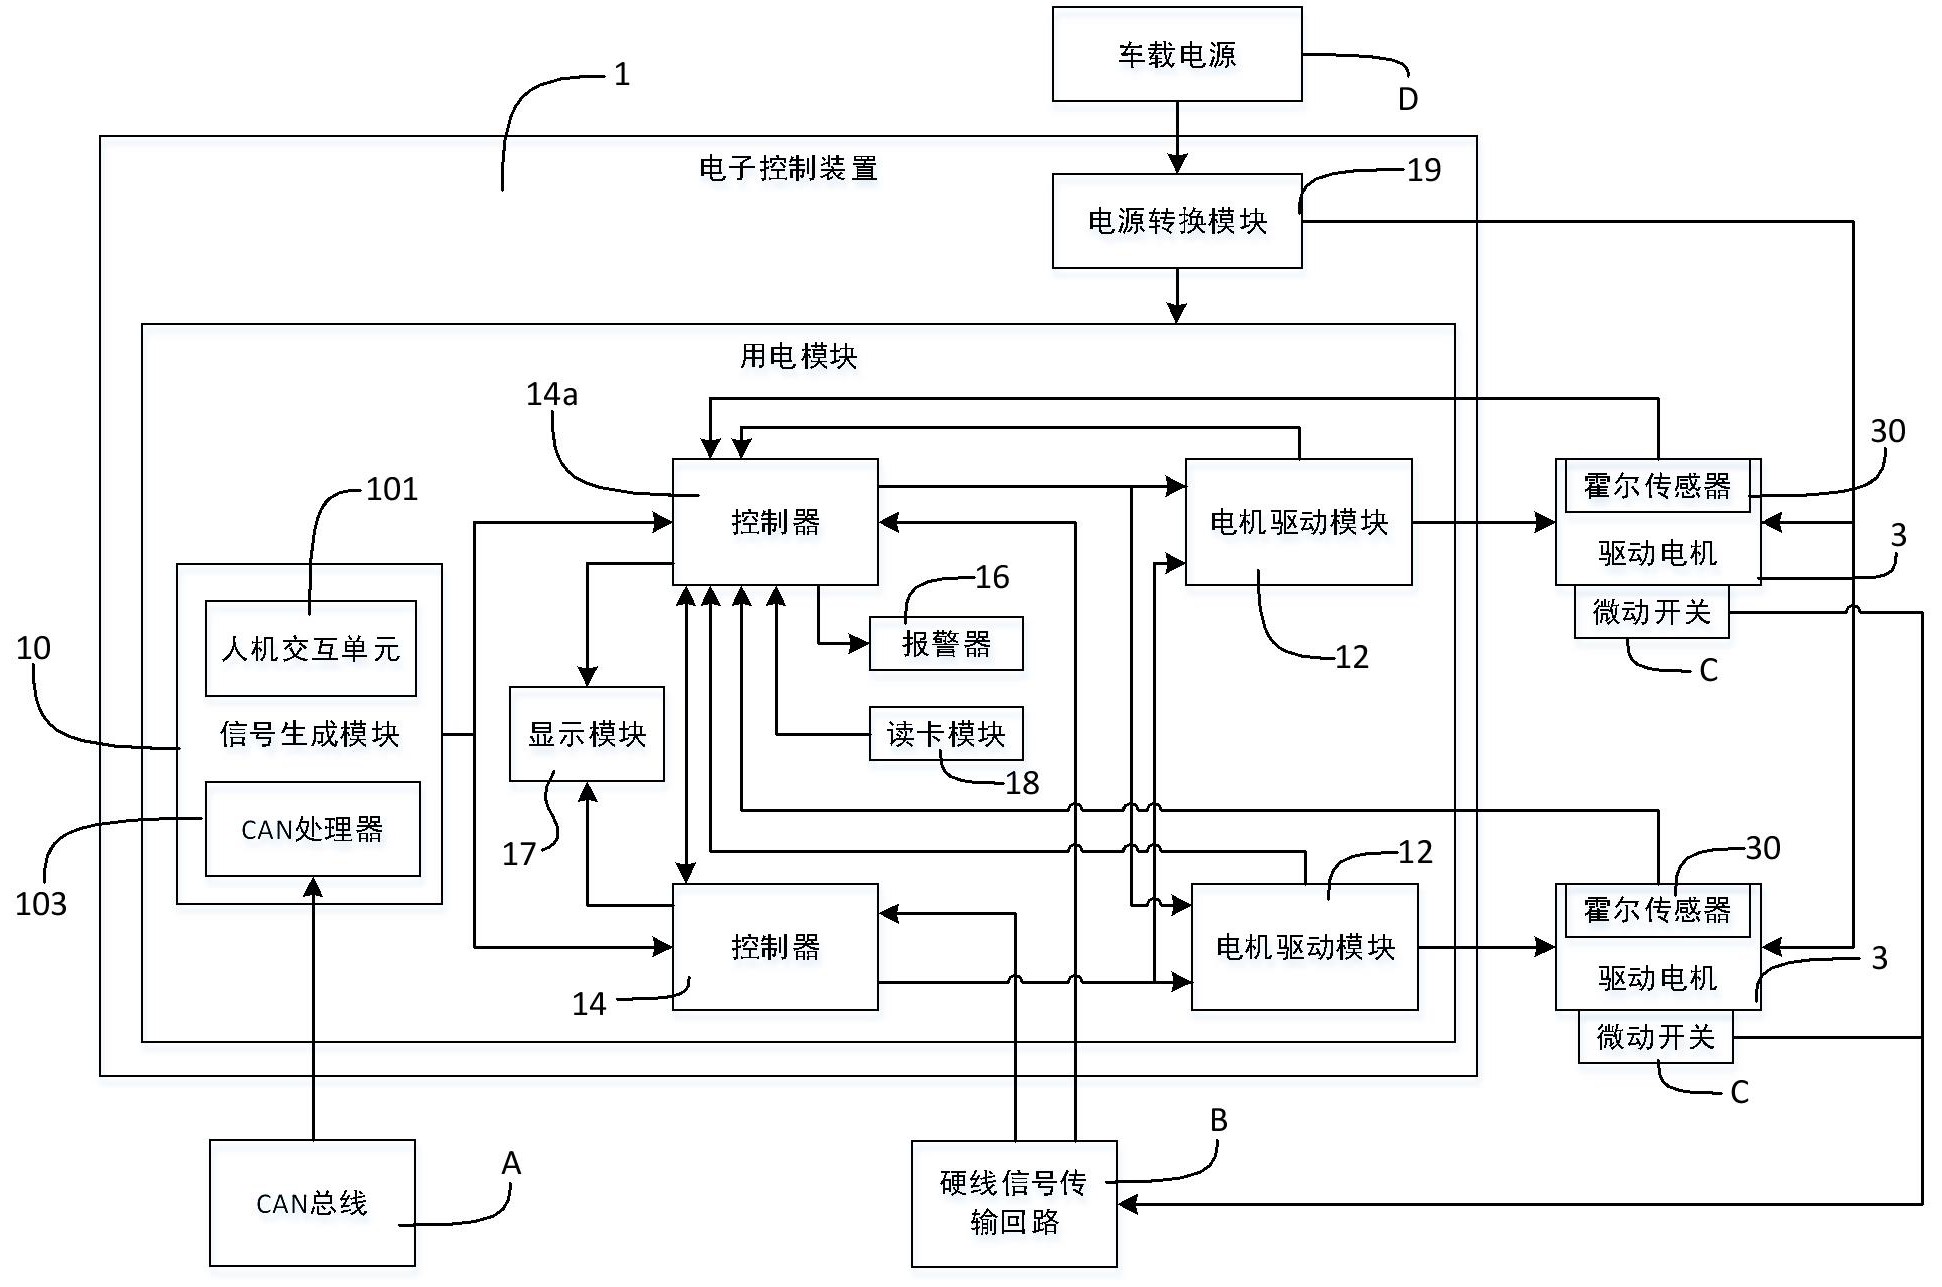
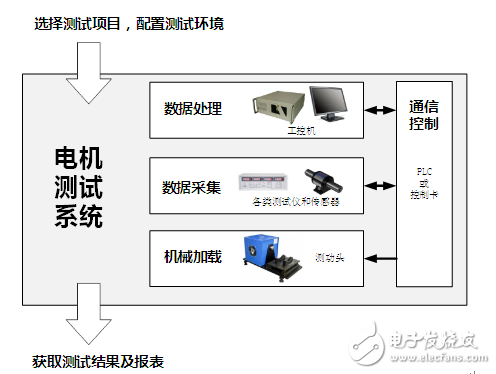
步进电机闭环控制一体机并非简单的“步进电机+编码器+驱动器”堆叠,而是机电软深度融合的系统级产品,其核心组成包括:
- 高精度磁编码器:集成于电机尾部,实时反馈转子位置,分辨率可达4096线以上,为闭环控制提供精准的位置信号。
- 伺服级驱动电路:采用FOC(磁场定向控制)或改进型细分驱动技术,结合电流环、速度环、位置环三环控制,实现平滑转矩输出与快速动态响应。
- 嵌入式控制单元:内置高性能DSP或ARM处理器,运行先进控制算法,支持参数自整定、振动抑制、前馈补偿等功能。
- 一体化机械结构:驱动器与电机本体共壳设计,减小体积、降低布线复杂度,提升系统可靠性与电磁兼容性。
二、关键技术研发方向
2.1 多环控制算法优化
闭环步进的核心在于算法。研发重点包括:
- 自适应增益调度:根据负载惯量、转速区间动态调整PID参数,避免传统固定增益在宽速域下的性能妥协。
- 振动抑制与共振回避:通过陷波滤波器与加速度前馈,消除中频振荡,拓宽稳定运行频段。
- 无传感器辅助控制:在编码器故障时切换至基于反电动势观测的开环/混合模式,提升系统容错能力。
2.2 高集成度硬件设计
一体机面临功率密度与散热的核心矛盾。研发需聚焦:
- 功率器件选型与布局:采用低损耗MOSFET、优化PCB铜箔散热,结合灌封工艺提升导热效率。
- EMC设计:强电与弱电分区隔离,编码器信号差分传输,满足工业四级抗扰度标准。
- 小型化编码器集成:如何在有限轴向空间内嵌入高分辨率磁编,同时保证安装偏心误差的容忍度,是机械设计的关键。
2.3 智能调试与状态监测
为降低使用门槛,一体机需具备:
- 一键自整定:通过注入阶跃响应自动辨识系统惯量与摩擦参数,生成最优控制参数。
- 实时状态监测:上报位置误差、电流有效值、温升等数据,支持预测性维护。
- 总线通信接口:集成EtherCAT、CANopen或Modbus,便于多轴组网与远程配置。
三、典型应用场景与优势
| 场景 | 开环步进痛点 | 闭环一体机优势 |
|------|-------------|----------------|
| 3C精密贴装 | 高速丢步导致贴偏 | 实时位置纠偏,良率提升 |
| 医疗蠕动泵 | 低速脉动影响流量精度 | 闭环电流控制,流量平稳 |
| 半导体晶圆传输 | 共振导致振动超标 | 陷波滤波抑制振荡 |
| AGV舵轮 | 负载突变失步 | 动态转矩补偿,可靠转向 |
闭环一体机在保持步进电机低成本、高保持转矩优势的获得了接近伺服系统的定位精度与动态性能,且体积更小、接线更少,尤其适合空间受限的多轴集成设备。
四、研发挑战与未来趋势
当前研发面临的主要挑战包括:编码器在粉尘、油污环境下的长期可靠性;高低温工况下控制参数漂移;以及一体机维修性差带来的售后成本。未来趋势指向:
- GaN功率器件应用:进一步提升功率密度与开关频率,减小电流纹波。
- 边缘AI参数自学习:利用轻量化神经网络在线辨识负载变化,实现免调试自适应控制。
- 多轴一体化:将2-4轴驱动器与电机集成为模块,满足协作机器人关节等紧凑需求。
##
步进电机闭环控制一体机是电机技术与电力电子、控制理论、嵌入式系统交叉融合的典型成果。其研发核心在于以算法弥补硬件极限,以集成降低系统成本,以智能简化用户使用。随着工业自动化向小型化、高精度、易部署方向演进,闭环一体机有望在更广阔的运动控制领域替代传统开环方案与部分低端伺服系统,成为新一代直驱与半直驱应用的主流选择。
如若转载,请注明出处:http://www.dmglojo.com/product/14.html
更新时间:2026-11-01 19:46:00