电机及其传动系统原理、控制、建模与仿真 面向研发的集成化方法
1. 引言
电机及其传动系统是工业自动化、电动汽车、航空航天和机器人等领域的核心动力部件。随着对系统效率、动态性能和可靠性要求的不断提升,电机及其控制系统的研发已从单一的电磁设计转向涵盖原理分析、控制策略、建模与仿真的多学科集成化方法。本文围绕电机及其传动系统的基本原理、控制方法、建模技术与仿真手段展开系统论述,并探讨其在研发流程中的协同应用。
2. 电机及其传动系统的基本原理
2.1 电机本体原理
电机是实现机电能量转换的电磁装置。以永磁同步电机(PMSM)和感应电机(IM)为例,其工作原理基于电磁感应定律和洛伦兹力。定子绕组通入交流电产生旋转磁场,与转子磁场相互作用产生电磁转矩。电机的电磁转矩可表示为:
\[ Te = \frac{3}{2} p \left( \psid iq - \psiq i_d \right) \]
其中,\( p \) 为极对数,\( \psid, \psiq \) 为dq轴磁链,\( id, iq \) 为dq轴电流。该表达式揭示了转矩控制的核心在于对dq轴电流的解耦控制。
2.2 传动系统构成
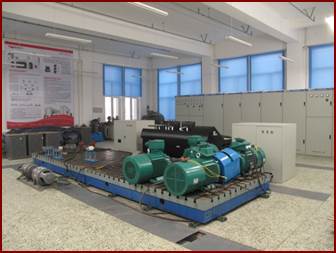
传动系统通常包括电机、减速器、联轴器、负载和传感器。机械传动环节的引入改变了系统的惯量、刚度和阻尼特性,其动力学方程为:
\[ Jm \frac{d\omegam}{dt} = Te - TL - B\omega_m \]
\[ TL = \frac{T{load}}{i} + JL \frac{d\omegaL}{dt} \]
其中,\( Jm \) 为电机惯量,\( \omegam \) 为电机角速度,\( TL \) 为负载转矩,\( B \) 为阻尼系数,\( i \) 为减速比,\( JL \) 为负载惯量。传动系统的非线性因素(如齿隙、摩擦)对控制性能有显著影响,需在建模中予以考虑。
3. 电机控制策略
3.1 磁场定向控制(FOC)
FOC是实现高性能电机控制的主流方法。通过坐标变换将三相电流分解为励磁分量 \( id \) 和转矩分量 \( iq \),实现类似直流电机的解耦控制。对于表贴式PMSM(\( Ld = Lq \)),采用 \( i_d = 0 \) 控制策略可最大化转矩电流比。控制框图包括电流环、速度环和位置环,其中电流环带宽通常设计为速度环的5-10倍。
3.2 直接转矩控制(DTC)
DTC通过直接控制定子磁链和转矩,省去了坐标变换和电流环,具有动态响应快的优点。但其开关频率不固定,导致转矩脉动较大。模型预测控制(MPC)与DTC的结合有效改善了稳态性能。
3.3 无位置传感器控制
为降低成本和体积,无位置传感器控制技术受到广泛关注。高频注入法适用于零低速,而反电动势观测器适用于中高速。滑模观测器(SMO)因其鲁棒性强的特点,在工程中应用较多。
4. 系统建模方法
4.1 电机本体建模
电机本体建模通常采用dq轴数学模型,考虑磁饱和、交叉耦合和温度影响时需引入非线性电感查表。对于高精度仿真,有限元分析(FEA)可提供精确的电磁参数,但计算量大,常用于参数提取和验证。
4.2 传动机构建模
传动机构建模需考虑减速器的扭转刚度、齿隙和摩擦。齿隙非线性可表示为死区函数,摩擦可采用Stribeck模型。对于多质量系统,需建立状态空间模型以分析谐振特性。
4.3 控制系统建模
控制系统建模包括控制器、调制器和传感器模型。控制器通常采用离散化实现,需考虑采样周期和计算延迟。PWM调制器可建模为平均模型或详细开关模型,前者适用于系统级仿真,后者用于谐波分析。
5. 仿真技术及应用
5.1 仿真平台选择
常用仿真平台包括MATLAB/Simulink、AMESim和PLECS。Simulink适合控制算法开发,AMESim擅长多物理域建模,PLECS则专注于电力电子系统的高效仿真。研发中常采用联合仿真以兼顾控制与物理精度。
5.2 仿真在研发流程中的作用
仿真贯穿于电机控制系统的研发全流程:
- 概念设计阶段:通过系统级仿真评估拓扑和控制方案;
- 详细设计阶段:利用高保真模型优化控制参数和滤波器设计;
- 验证阶段:通过硬件在环(HIL)仿真测试极端工况和故障模式;
- 标定阶段:基于仿真数据生成查表参数,缩短台架调试时间。
5.3 典型仿真案例
以电动汽车驱动系统为例,建立PMSM+FOC+减速器+整车负载的Simulink模型,仿真分析加速性能、转矩响应和齿隙对舒适性的影响。结果表明,通过调整速度环PI参数和齿隙补偿策略,可有效抑制传动系统振荡。
6. 研发中的关键挑战与趋势
6.1 关键挑战
- 多学科耦合:电磁、热、机械和控制的强耦合需协同建模;
- 实时性要求:HIL仿真需在有限步长内完成复杂模型计算;
- 参数不确定性:电机参数随温度和磁饱和变化,需鲁棒控制策略。
6.2 发展趋势
- 数字孪生:基于实时仿真构建电机系统的数字孪生体,实现预测性维护;
- AI辅助控制:利用强化学习优化控制参数,减少人工标定;
- 集成化仿真:将FEA与系统仿真无缝集成,实现高精度快速迭代。
7. 结论
电机及其传动系统的研发需要原理、控制、建模与仿真的深度融合。通过建立多物理域模型并采用先进的仿真手段,可在设计早期发现潜在问题,缩短开发周期,降低试制成本。随着数字孪生和人工智能技术的发展,电机控制系统的研发将向更高效、更智能的方向演进。
参考文献
[1] 李永东. 交流电机数字控制系统[M]. 机械工业出版社, 2018.
[2] 刘豹. 现代控制理论[M]. 机械工业出版社, 2011.
[3] 袁登科. 永磁同步电机传动系统控制[M]. 机械工业出版社, 2020.
[4] 王曙光. 系统建模与仿真[M]. 清华大学出版社, 2016.
如若转载,请注明出处:http://www.dmglojo.com/product/34.html
更新时间:2026-11-01 01:52:06