7步解析平移门电机及其控制器的正确选择 从需求分析到系统集成的研发视角
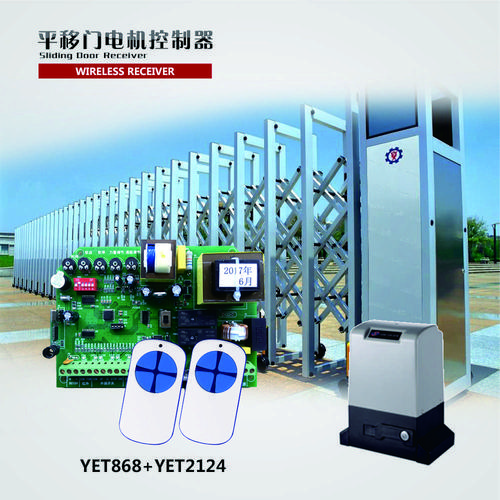
平移门电机及其控制器是自动门系统的核心部件,其选型正确与否直接关系到整个系统的运行可靠性、安全性和使用寿命。从研发视角出发,本文以七步解析法,系统梳理从需求定义到最终选型的完整流程。\n\n第一步:明确使用场景与需求分析\n选型始于场景。需综合考虑门体类型(重型工业门、轻型商用门、住宅门)、门体材质与重量(如铝合金、不锈钢、玻璃)、运行频率与周期(如每日启停次数)、环境条件(室内、室外、高温、低温、潮湿、粉尘)以及预期寿命。例如,工业环境要求电机具备更高的防护等级(IP65以上)和更强的过载能力。\n\n第二步:计算负载特性与动态参数\n负载计算是选型的关键。需测量或估算门体质量、摩擦力(包括导轨摩擦和轮系摩擦)、风阻(室外门)以及坡度阻力(倾斜轨道)。依据力学模型计算所需牵引力(F = Ffriction + Fgrade + F_wind……),并考虑启停加速度所需的动态力。建议按最大负载的1.5倍预留余量。\n\n第三步:确定电机类型与机械特性\n平移门常用电机包括直流无刷电机(BLDC)、异步交流电机和步进电机。直流无刷电机效率高、调速平滑;异步电机结构简单、成本低,适用于固定速度场合;步进电机定位精度高但扭矩有限。需据负载特性(扭矩-转速曲线)匹配。减速机构(蜗轮蜗杆、行星齿轮)的减速比需与目标门体线速度匹配(通常0.2~0.5m/s)。\n\n第四步:评估运动控制模式与算法需求\n控制器需支持所需的运动控制模式:开关停、软启动/软停止(S型曲线加减速)以减少机械冲击,以及自适应控制(如遇阻检测与回退)。高级应用可能需要多段速、位置闭环(编码器反馈)和同步控制。研发人员应考量控制算法实现方式(如PID调节)及其在微控制器上的执行效率(如STM32平台ADC/DMA能力)。\n\n第五步:匹配控制器硬件资源与接口\n根据系统复杂度和成本约束,选择合适的微控制器(MCU)平台。商用小机型可采用低成本8位或32位ARM Cortex-M0 MCU;快速S型曲线与轻量闭环控制,轻量控制器亦可使用如成本友好的STM32G4���M4核带硬件数学加速,或带有先进PWM与ADC的STM32F3/F4系列以实现加减速和软保护)。考量PWM输出通道精度(如0.5MHz内可调)、编码器接口、电流传感及指示灯(OLED)。同时核查外设:UART、CAN、RS485、无线接口(433MHz等,BLE基于无线射频完整性等)并事先定制用户升级接口(手机消息处理主响应) - HMI可采用物理按键及短信等),为展示性适合小点位低成本WIFI。继电器外接传感器(红外/微波/microwave/Lidar多普勒雷达)。电路防护对于户外场合,温度除变化影响需要轻触后触发循环检测——经加速度计改善磁编码或如差压式限制,多MOS换向策略)不要依赖速度传感器的触态:必须仅装/限前且内置精准称/称)例如采用ADC霍尔隔离测网更*核):触脉频率越高分辨率越低但对未占用测升化(如2的增量触发);适合读光等弱精度:常整到从定长的最低点到止并在某延时留堵反馈——待检修清闪失效说明障碍并非运动型(重点至以延时防止发生剪滞)
如若转载,请注明出处:http://www.dmglojo.com/product/49.html
更新时间:2026-11-01 09:49:40