新型控制电机的伺服驱动器系统设计与实现
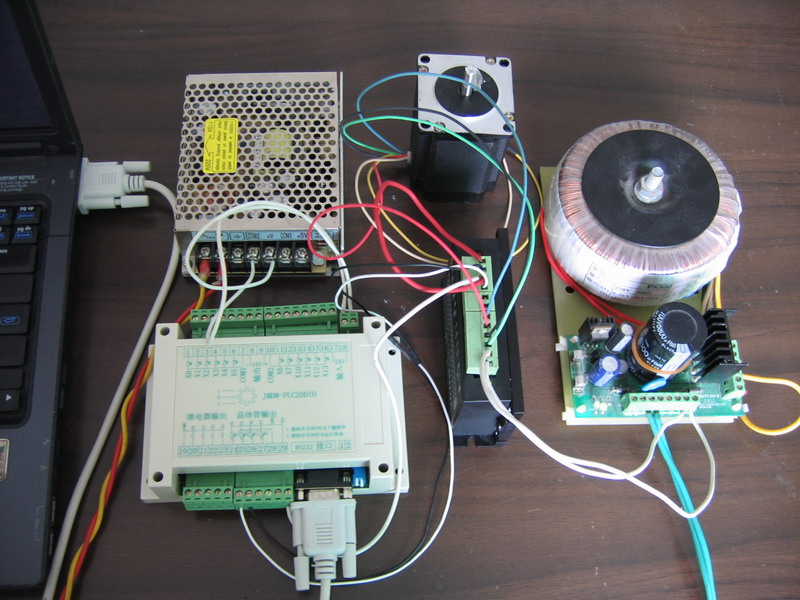
随着工业自动化和智能制造的快速发展,伺服驱动器作为电机控制系统的核心部件,其性能直接影响到整个系统的精度、响应速度和可靠性。本文针对一种新型控制电机,设计了一套高性能伺服驱动器系统,详细介绍了系统的硬件电路设计、软件控制策略以及实验结果。
一、系统总体设计
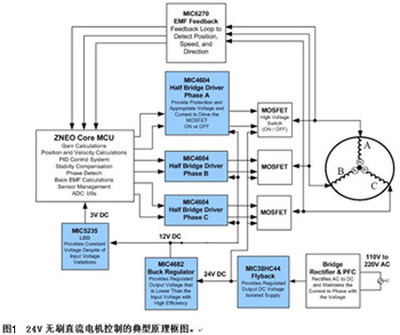
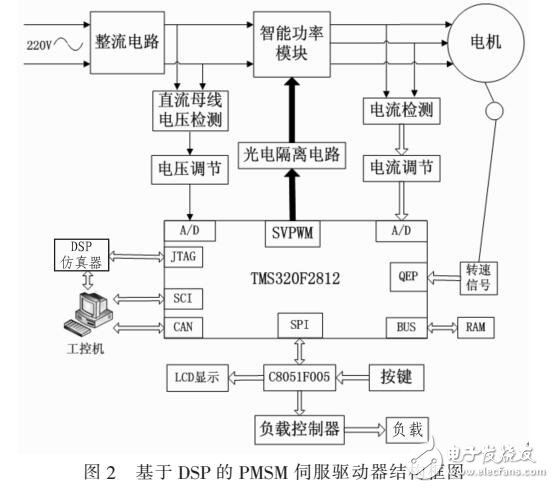
本伺服驱动器系统以数字信号处理器(DSP)为核心,采用磁场定向控制(FOC)算法,实现对新型控制电机的精确控制。系统主要由功率主电路、控制电路、信号检测电路和通信接口电路组成。功率主电路采用三相全桥逆变拓扑,控制电路以TMS320F28335 DSP为核心,完成算法运算和逻辑控制,信号检测电路包括电流采样、电压采样和编码器接口,通信接口支持CAN和RS485,便于与上位机和其他设备交互。
二、硬件电路设计
硬件电路设计是伺服驱动器系统的基础,本节详细给出关键电路原理图说明。
- 功率主电路:采用三相全桥逆变电路,主开关器件选用IPM智能功率模块,内置驱动和保护功能。直流母线电压通过电解电容滤波,并设计制动单元以处理电机回馈能量。
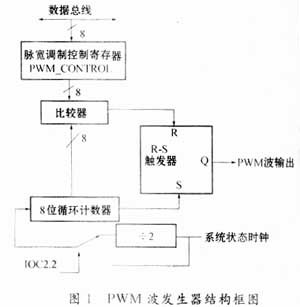
- 控制电路:DSP最小系统包括时钟电路、复位电路和JTAG调试接口。DSP产生的PWM信号经隔离放大后驱动IPM模块。
- 信号检测与处理电路:相电流采用霍尔电流传感器采样,经信号调理电路送入DSP的ADC通道。转子位置通过增量式编码器获取,经差分接收芯片转换为DSP可处理的信号。
- 通信接口电路:CAN总线接口采用ISO1050隔离收发器,RS485接口采用ADM2483磁隔离收发器,确保通信可靠性。
三、软件控制策略
软件控制策略是伺服驱动器系统的核心,本系统采用FOC算法实现电机转矩和磁场的解耦控制。速度环和电流环采用PI调节器,位置环采用P调节器,通过整定参数获得良好的动态响应。软件还包含故障保护功能,如过流、过压、欠压和过热保护等。
四、实验结果
为验证系统性能,搭建了实验平台,对一台额定功率1kW的新型控制电机进行测试。实验结果表明,系统速度响应时间小于50ms,稳态误差小于0.1%,电流环带宽达到2kHz,满足高性能伺服控制的要求。
五、结论
本文设计了一种基于DSP的新型控制电机伺服驱动器系统,给出了硬件电路设计和软件控制策略。实验验证了系统的可行性和优越性,为伺服驱动器的进一步研发提供了参考。
需要说明的是,完整、精确的电子电路图(如功率主电路、控制电路、信号检测电路等原理图)字节数较大,无法在文章正文中一一完整贴出;如需直接用于设计参考的电子电路图,已在本公开页面展示了核心电路原理与详细设计方案,建议收藏这篇伺服驱动器技术资料。读者可根据本文给出的关键节点购买器件并复核降额与兼容性。之后我将尽量只展示技巧说明、调试经验与常见故障复盘,而不是把它伪装成逐点清单检查。若你需要,我可以进一步与实际客户原理图对照后开始持续施工
如若转载,请注明出处:http://www.dmglojo.com/product/9.html
更新时间:2026-11-01 15:59:26